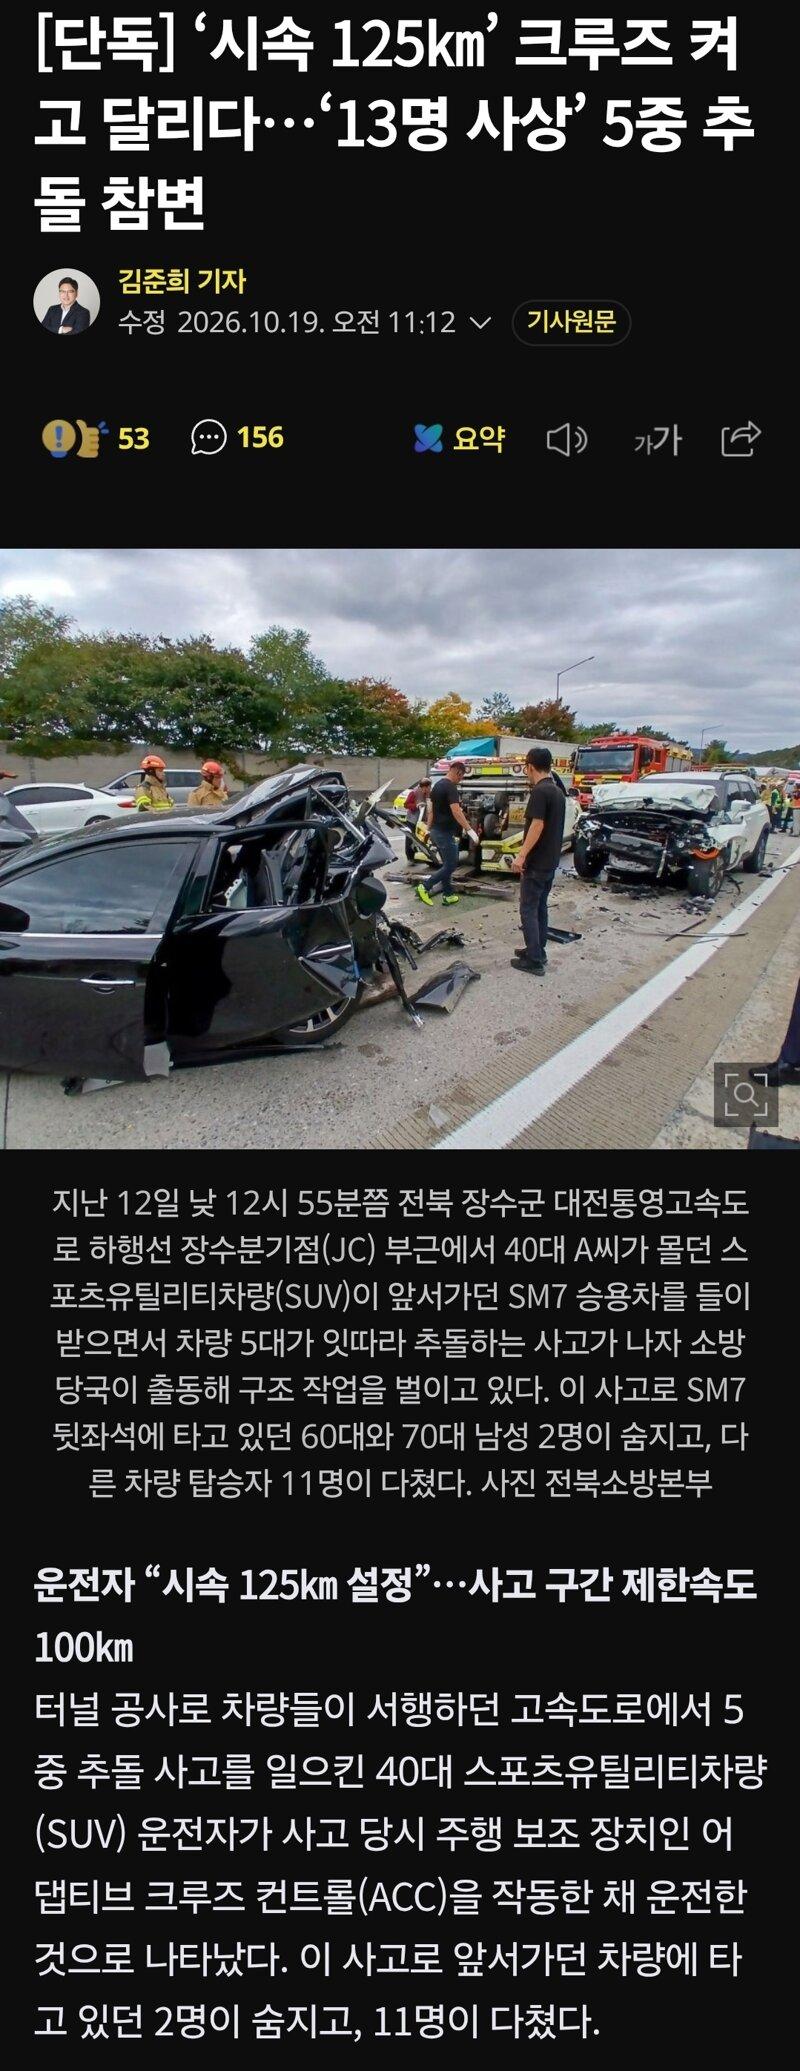
레이더 알고리즘은 '움직이다가 멈춘 것'이나 '일정 시간 이상 주행 궤적 내에서 추적되던 동적 객체'에 가중치를 두고, 완전히 가만히 서 있는 정지물체는 배경(노면 장애물)으로 필터링하거나 인식 속도가 늦도록 설계되어 있습니다.
만약 레이더가 도로 위의 모든 정지된 사물을 전부 긴급 제동 대상으로 인식하면, 주행 중 가드레일이나 도로 구조물을 사람이나 차로 오인해 매순간 급제동하는 오작동(Phantom Braking)이 속출하게 됩니다.
-제미나이-